DinâmicaCinemáticaSegunda Lei de NewtonMovimento Retilíneo Uniformemente Variado (MRUV)
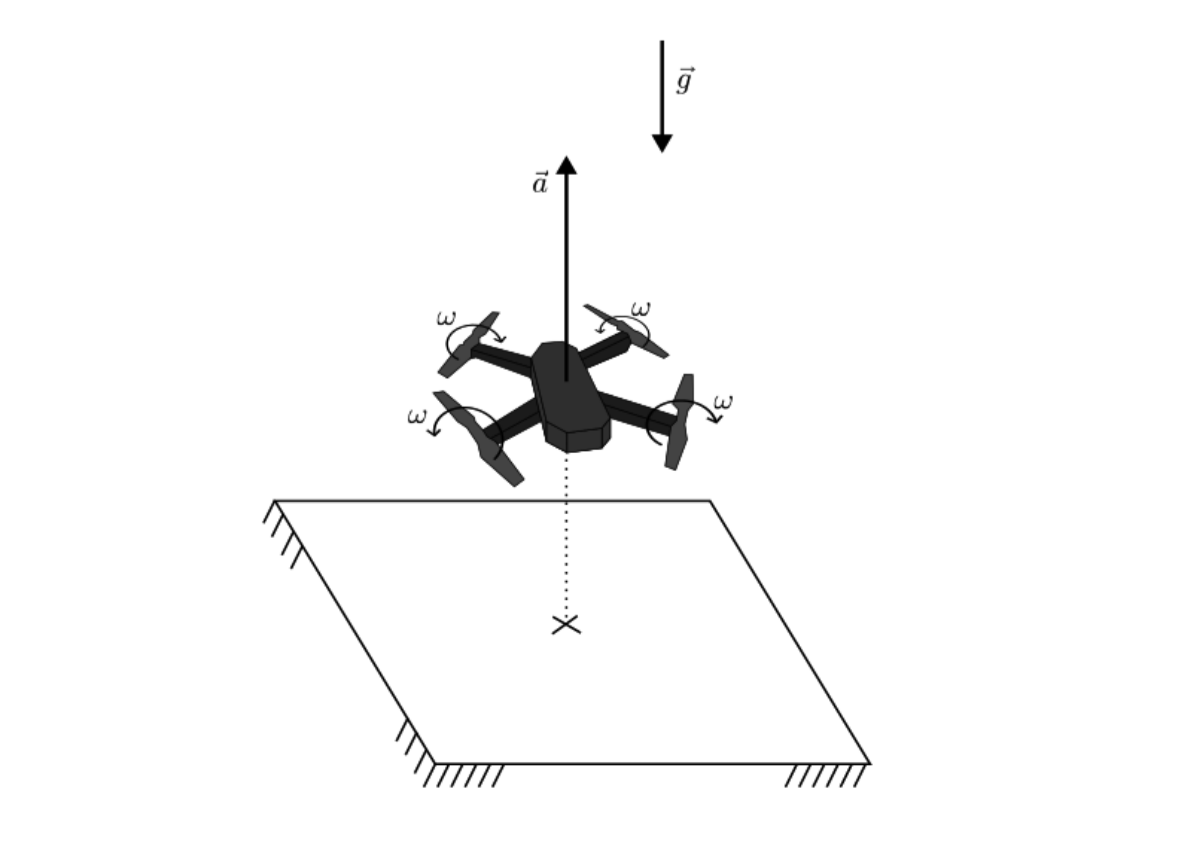
Um drone quadricóptero de massa $m$(m) é controlado por seu operador, de forma a executar uma trajetória vertical com aceleração constante para cima. De repente, seus quatro motores falham ao mesmo tempo e param bruscamente. Por conta de sua velocidade vertical já adquirida, o quadricóptero ainda continua sua trajetória para cima após a falha, atingindo ao final uma altura máxima $h$(h) após $\Delta t$(t) desde a partida do chão. Sabe-se que a força vertical $F$(F) gerada por cada motor do drone é diretamente proporcional ao quadrado da velocidade angular $\omega$(ômega) do mesmo propulsor.
Dados:
• massa do drone: $m=190\,\mathrm g$(m igual a 190 g);
• altura máxima atingida pelo drone, incluindo aceleração e desaceleração: $h=9\,\mathrm m$(h igual a 9 m);
• tempo de voo total do drone desde a saída do chão até atingir a altura máxima: $\Delta t=6\,\mathrm s$(t igual a 6 s);
• força vertical gerada por cada motor do drone: $F=C_T\omega^2$(F igual a C índice T ômega elevado a 2);
• constante de proporcionalidade: $C_T=5\times10^{-7}\,\mathrm{N\cdot s^2/rad^2}$(C índice T igual a 5 vezes 10 elevado a menos 7 N vezes s elevado a 2 /rad elevado a 2);
• aceleração da gravidade: $g=10\,\mathrm{m/s^2}$(g igual a 10 m/s elevado a 2).
Observação:
• considere que os propulsores atinjam suas velocidades angulares instantaneamente assim que comandados.
A velocidade angular dos propulsores imediatamente antes da falha, em $\mathrm{rad/s}$(rad/s), é:Forças e movimento vertical do drone.
Resolução comentada
Estude com o Projeto Vetor
Encontre questões, explicações didáticas e simuladores para organizar sua preparação.